Tutorial 4: Inspeksi Menara & Pilar (Orbit 3D Helix)
Memetakan atau menginspeksi struktur vertikal tinggi—seperti menara BTS telekomunikasi, pilar jembatan tinggi, cerobong pabrik, kubah masjid, atau monumen—memiliki tantangan keselamatan yang tinggi, terutama bahaya kawat seling pancang (guy wires).
TW-Mapper Mobile menyediakan fitur Orbit Helix 3D (Continuous Spiral / Pola “Per”) yang dirancang berdasarkan Standar Operasional Prosedur (SOP) dari praktisi senior Om Bahrun (APDI Pusat - Asosiasi Pilot Drone Indonesia).
🌀 Mengapa Pola Helix Lebih Unggul daripada Cincin Biasa?
Section titled “🌀 Mengapa Pola Helix Lebih Unggul daripada Cincin Biasa?”Pada orbit bertingkat biasa (cylindrical rings), drone berhenti di setiap lantai lalu naik sedikit demi sedikit. Cara ini boros baterai dan pergerakan kameranya patah-patah.
Pada pola Helix 3D, drone berputar melingkar secara kontinu sambil turun perlahan seperti per pegas:
- Hemat Baterai 15% – 20%: Drone bergerak dengan kecepatan konstan tanpa lonjakan daya akselerasi/deselerasi.
- Distribusi Foto Mengunci (Interlocking Diagonal): Posisi foto saling tumpang tindih secara diagonal, menghasilkan model 3D yang sangat rapat dan minim lubang.
🗼 SOP Keselamatan Lapangan Inspeksi Menara (APDI Pusat)
Section titled “🗼 SOP Keselamatan Lapangan Inspeksi Menara (APDI Pusat)”flowchart TD
A["Bawa Drone Naik Lurus ke Puncak Menara"] --> B["Mulai Misi dari Atas: Top-to-Bottom"]
B --> C["Drone Berputar Melingkar Sambil Menurun / Helix"]
C --> D["Kamera Menunduk -30° s/d -45° Menghadap Objek"]
D --> E["Latar Belakang Tanah/Bumi: Bebas Noise Awan & Langit"]
E --> F["Misi Selesai di Dekat Permukaan Tanah dengan Baterai Aman"]
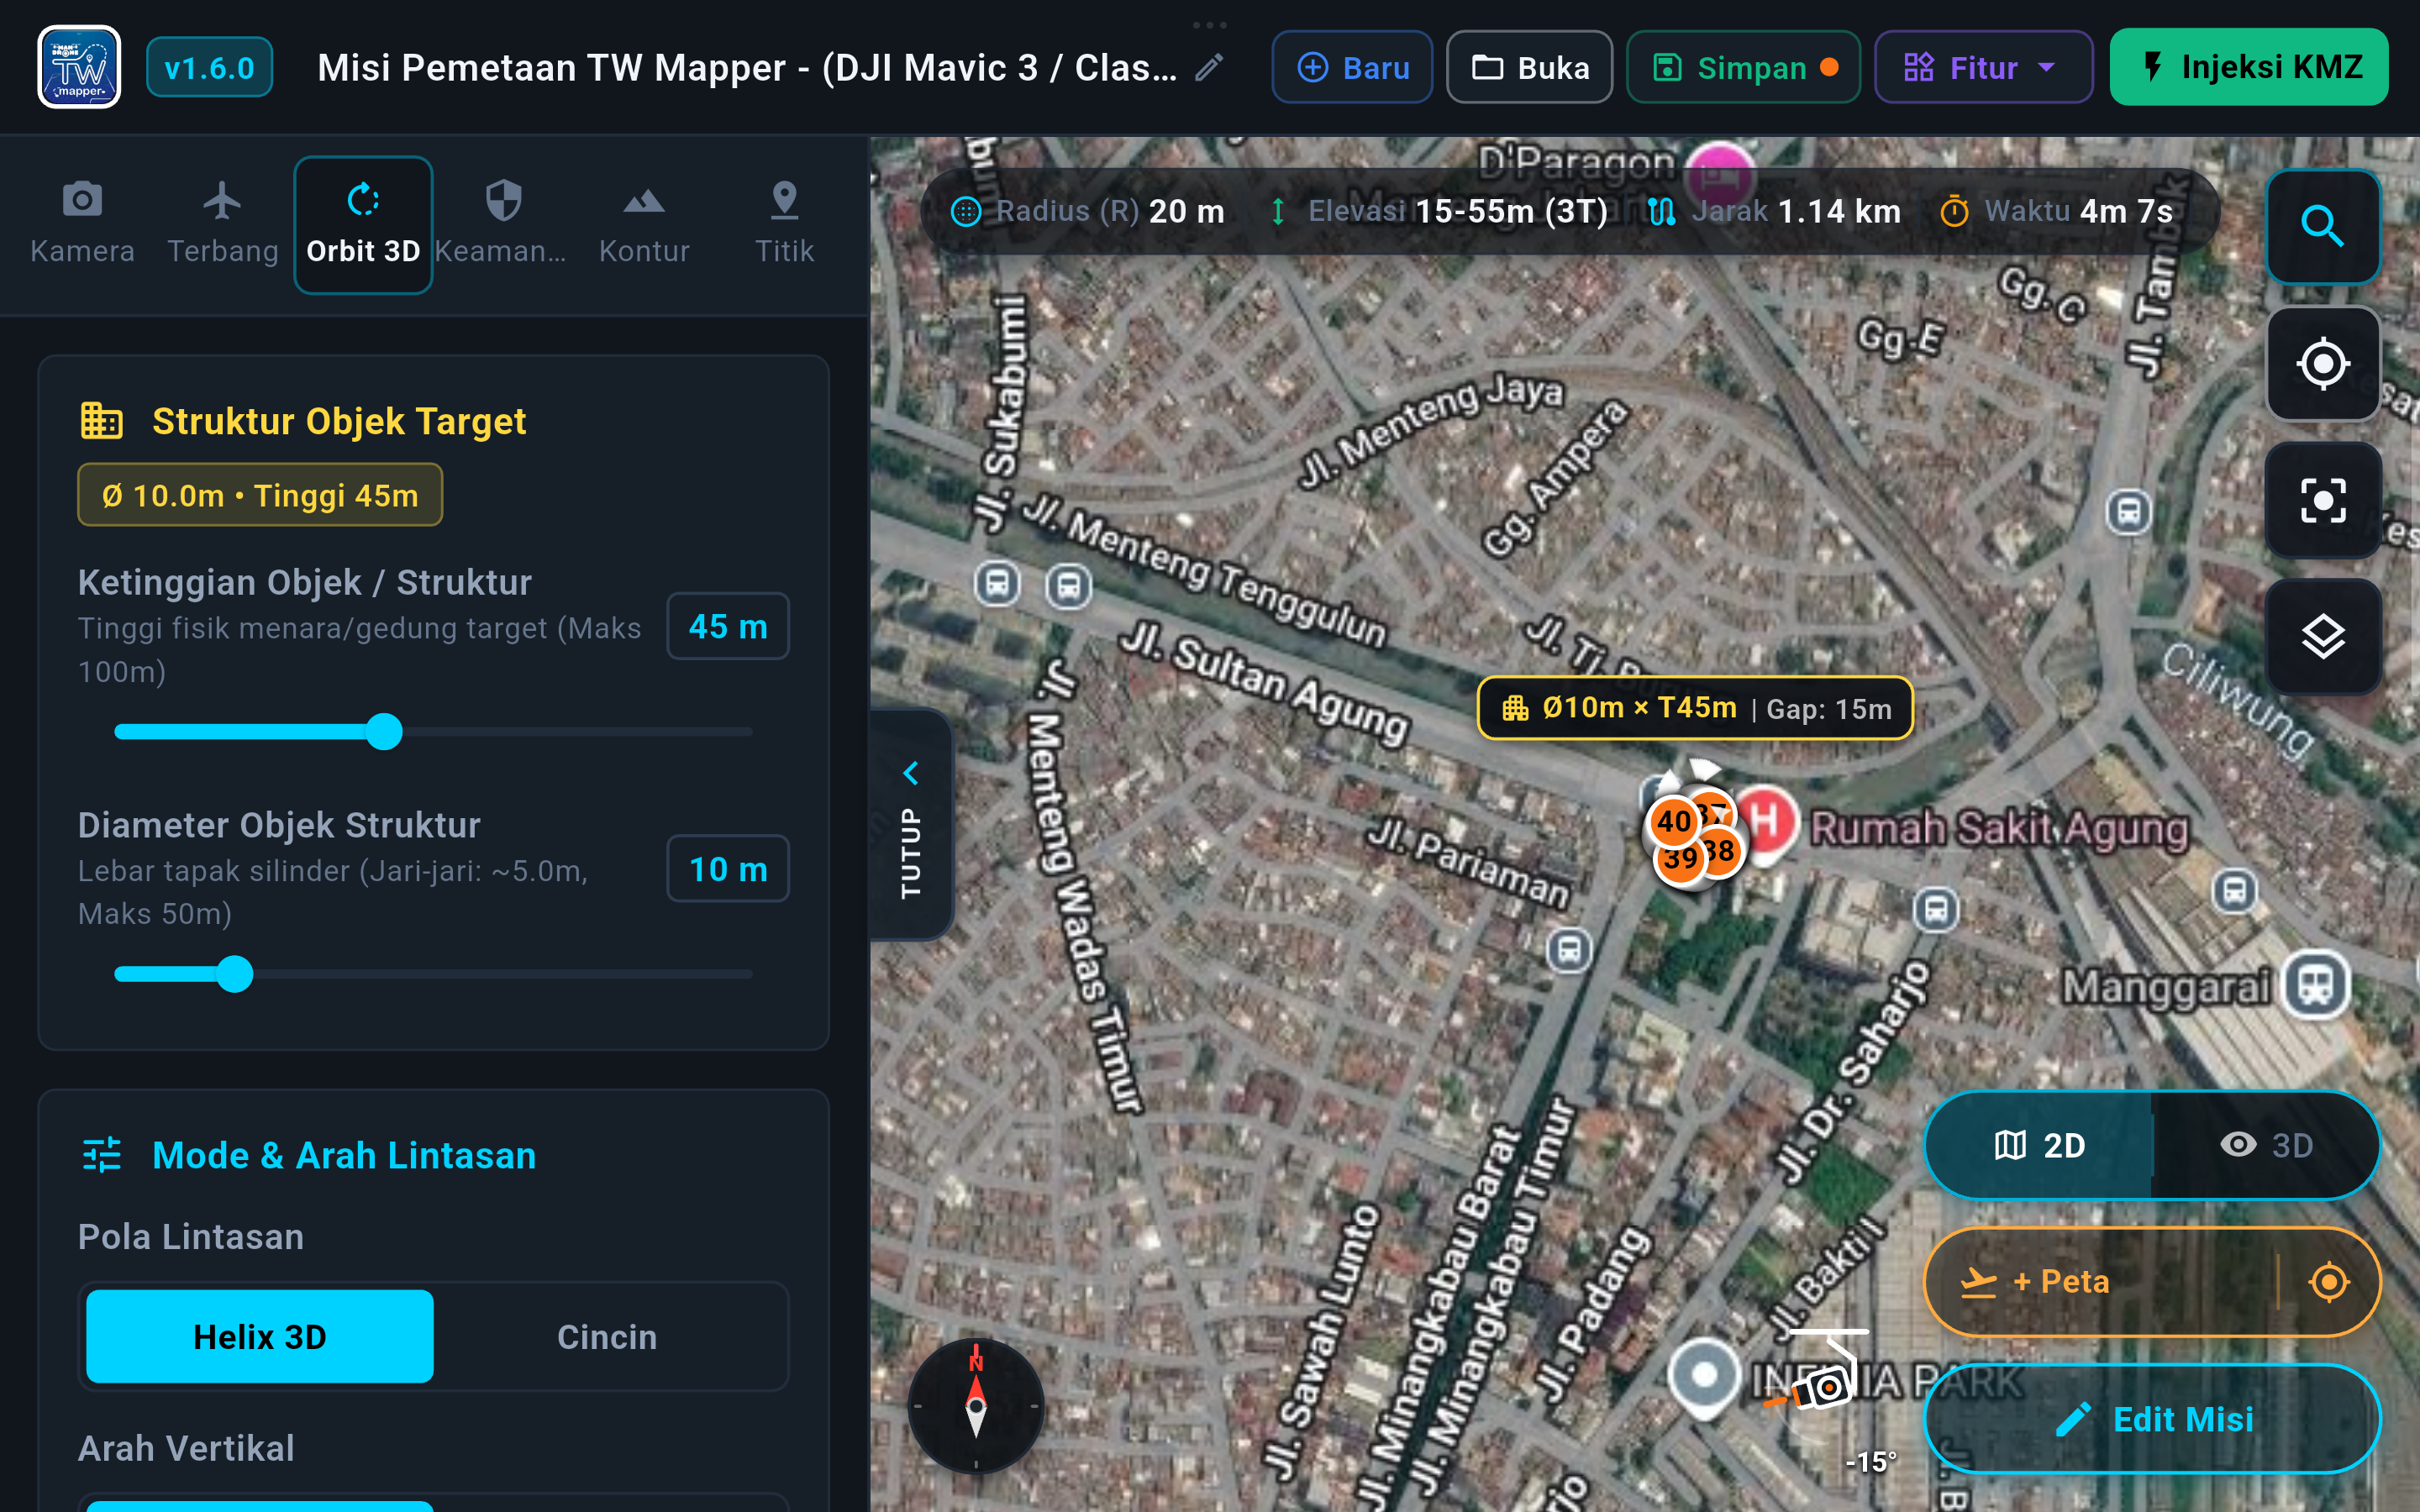
[!NOTE] Gambar 2.4: Perencanaan misi Orbit 3D Helix. (1) Titik pusat struktur menara (POI), (2) Jalur spiral melingkar turun kontinu bebas jeda, dan (3) Panel pengaturan radius aman serta rentang ketinggian top-to-bottom sesuai SOP APDI Pusat.
1. Titik Awal Selalu dari Puncak (Top-to-Bottom)
Section titled “1. Titik Awal Selalu dari Puncak (Top-to-Bottom)”Jangan pernah memulai spiral dari bawah menara lalu naik ke atas! Selalu mulai misi dari puncak struktur lalu melingkar turun ke bawah.
- Di awal misi, baterai drone masih 100% penuh saat bermanuver di dekat puncak menara.
- Drone bebas dari risiko tersangkut bentangan kawat seling (guy wires) yang biasanya melebar ke arah bawah.
2. Kamera Wajib Menunduk (Pitch Down -30° s/d -45°)
Section titled “2. Kamera Wajib Menunduk (Pitch Down -30° s/d -45°)”Jangan menghadapkan kamera lurus mendatar (). Kamera yang mendatar akan menangkap latar belakang langit dan awan bergerak, yang akan memicu bintik-bintik melayang (noise floating points) pada model 3D Anda. Menundukkan kamera memastikan latar belakang foto adalah tanah yang diam.
3. Jari-Jari Aman (Standoff Distance)
Section titled “3. Jari-Jari Aman (Standoff Distance)”Atur radius jarak putaran drone minimal 15 hingga 25 meter dari titik tengah menara untuk menjaga jarak aman dari antena sektoral maupun turbulensi angin di sekitar tiang.
4. Kecepatan Terbang Misi Presisi Tinggi (Mulai dari 0.1 m/s)
Section titled “4. Kecepatan Terbang Misi Presisi Tinggi (Mulai dari 0.1 m/s)”Pada inspeksi detail baut, korosi, tiang telekomunikasi, maupun permukaan fasad bangunan yang sempit, TW-Mapper Mobile memungkinkan pengaturan kecepatan terbang serendah 0.1 m/s (~0.4 km/j).
- Bebas Blur Gerak (Zero Motion Blur): Sangat ideal saat menggunakan mode kamera resolusi tinggi (48 MP / 50 MP) dengan jeda shutter 5 detik, atau pada kondisi pencahayaan berawan yang memerlukan exposure lebih stabil.
- Toleransi Shutter Hardware: Slider kecepatan otomatis menyesuaikan batas aman WanDrone Safe Speed Clamping dengan resolusi kenaikan bertahap 0.1 m/s sehingga drone tidak pernah melewatkan bidikan foto (zero missed frames).